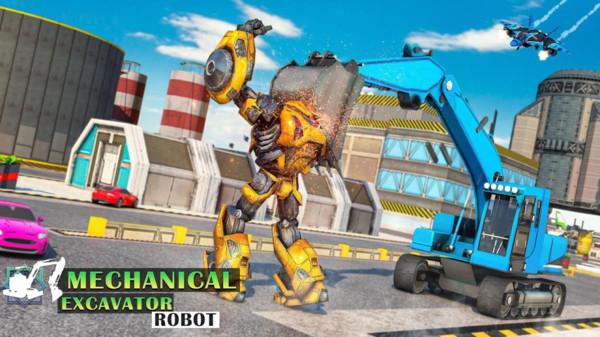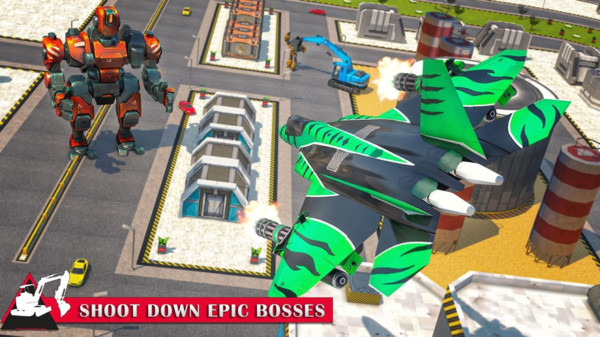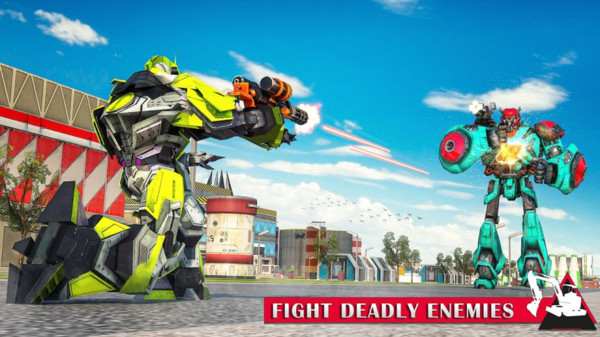
挖掘飞行机器人是一款以地下资源开采与空中机动为核心的模拟动作游戏。玩家需要操控多功能机器人,在不同地形中破岩、采集、运输,并通过升级部件解锁更复杂的飞行与作业能力。关卡节奏紧凑,操作反馈直观,适合喜欢机械操控与资源规划的用户。
在挖掘飞行机器人中,玩家将带领一支自动化工程小队深入矿区与遗迹。游戏把挖掘、装载、飞行和路径规划放在同一套操作循环里,玩家既要判断岩层结构,也要控制飞行能量与机械臂负载。随着任务推进,钻头、推进器、扫描仪和货舱等部件可逐步强化,不同地图还会出现塌方、气流和限时运输等事件,让每次下潜都带有新的决策压力。
地下开采与空中飞行两种核心操作交替展开,任务节奏变化明显。
机器人部件可独立升级,钻头、推进器和货舱形成不同成长路线。
地图包含岩层、遗迹和气流区域,探索路线需要结合扫描结果规划。
任务目标围绕采集、运输与限时回收展开,完成后可获得改装资源。
操作反馈偏直观,破岩、悬停和装载都有清晰的视觉与音效提示。
机械臂与飞行推进协同操作,带来区别于单一挖掘玩法的操控感。
矿区地形会随任务推进出现变化,逼迫玩家重新评估路线与负载。
部件强化不只是一味加数值,还会改变机器人的作业方式与手感。
限时运输和塌方事件让采集过程保持紧张,失败后也能快速重试。
扫描、标记与自动回收等功能降低重复操作,让注意力集中在决策上。
扫描模式可标记矿脉、空腔和高风险岩层,帮助玩家预判路线。
飞行控制支持升降、悬停与短距离冲刺,便于跨越断层和运输物资。
机械臂可完成破岩、抓取与装载,不同部件会影响效率与稳定性。
改装界面提供动力、货舱和探测等方向,可查看属性变化后再确认。
任务结算会统计采集量、耗时与损耗,并给出下一阶段改装建议。
进入矿区后先使用扫描功能确认矿脉位置,再规划下潜与返程路线。
遇到硬岩层时调整钻头角度和功率,避免长时间空转造成能量浪费。
装载物资后注意机器人重心与飞行能量,必要时分段运输。
气流和塌方区域不宜直线穿越,可利用悬停观察间隙再推进。
完成主目标后优先回收高价值样本,再根据剩余时间决定是否继续探索。
它把挖掘的厚重感与飞行的轻巧感放在同一套操作里,部件升级会直接改变悬停、破岩和装载手感,短关卡也很适合反复刷取改装资源。
挖掘飞行机器人
模拟
动作
网友评论
网名(您的评论需要经过审核才能显示) 回复 [ ] 楼取消回复
糖豆人水上淘汰赛
方块特警吃鸡
活死人之园废稿版
武器天才

豪门家主模拟器免广告版
全民吃鸡战场2
沙雕模拟器最新版
火柴人影vs神死斗
巅峰空中决战
梦想商店街物语
城市皇家战场
像素枪战联盟